
Att välja en kameralins för robotik: vad som är viktigt bortom synfält
En mobil robot kan ha utmärkta motorer, pålitlig navigeringsprogramvara och en kraftfull processor – och fortfarande fatta dåliga beslut om kameran inte fångar rätt visuell information.
För ett autonomt styrt fordon (AGV), lagerrobot, inspektionsrobot eller servicerobot är kameralinsen inte bara en liten del fäst på sensorn. Det avgör hur mycket av omgivningen som kommer in i bilden, hur objekt representeras och hur konsekvent synsystemet kan tolka vad det ser.
Att välja ett objektiv för robotik börjar därför med uppgiften kameran måste utföra. En lins designad för bred medvetenhet om hinder kanske inte är idealisk för att läsa en liten etikett, inspektera en kontakt eller mäta en komponent. Rätt val beror på robotens rörelse, kameraplacering, sensor, belysning och den information som visionalgoritmen behöver.
1. Definiera synuppgiften innan du väljer lins
"Robot vision" täcker många olika jobb. Navigering och hinderdetektering kräver ofta en bred vy över omgivningen. Pick-and-place-system kan behöva lokalisera ett objekt exakt. Inspektionsrobotar kan behöva avslöja små defekter eller ytdetaljer. En leveransrobot kan behöva känna igen personer, dörröppningar, skyltar och golvgränser.
Skriv ner vad kameran måste detektera eller mäta. Identifiera sedan var informationen visas i bilden och hur mycket detaljer som krävs. Om algoritmen bara behöver detektera om ett hinder finns, kan linskraven skilja sig från ett system som måste uppskatta ett objekts dimensioner eller läsa en kod.
Detta steg hjälper också till att undvika att betala för optisk prestanda som applikationen inte använder. Ett mycket brett synfält kan hjälpa till att navigera, men det kan minska antalet tillgängliga pixlar för att representera ett avlägset objekt. En smalare vy kan ge fler detaljer i en målregion men kan lämna mindre av miljön synlig.
Börja med det önskade resultatet, inte en favoritbrännvidd.
2. Matcha objektivet med sensorn – inte bara dess megapixelklassificering
Sensorupplösning är viktig, men det räcker inte för att etablera objektivkompatibilitet. Sensorns aktiva dimensioner, pixelstorlek, spektralrespons och optiska krav kan alla påverka resultatet.
Linsens bildcirkel måste täcka sensorområdet. Om den inte gör det kan bilden visa mörkare hörn eller oanvändbara områden. Optisk prestanda måste också utvärderas över den del av sensorn som är viktig för applikationen. Ett system kan verka skarpt i mitten men saknar tillräckligt med kontrast nära kanterna för tillförlitlig igenkänning.
När du ber en linsleverantör om en rekommendation, ange sensortillverkaren och modellen när det är möjligt. Ett sensordatablad är ännu bättre. Det ger det optiska teamet en mer pålitlig utgångspunkt än "vi behöver ett 8 MP-objektiv."
Det kompletta kamerasystemet – inklusive sensor, objektiv, fokusposition och bildbehandling – avgör det slutliga resultatet. En megapixeletikett är ett användbart filter för att nominera kandidater, inte en garanti för systemets prestanda.
3. Beräkna synfältet på det verkliga arbetsavståndet
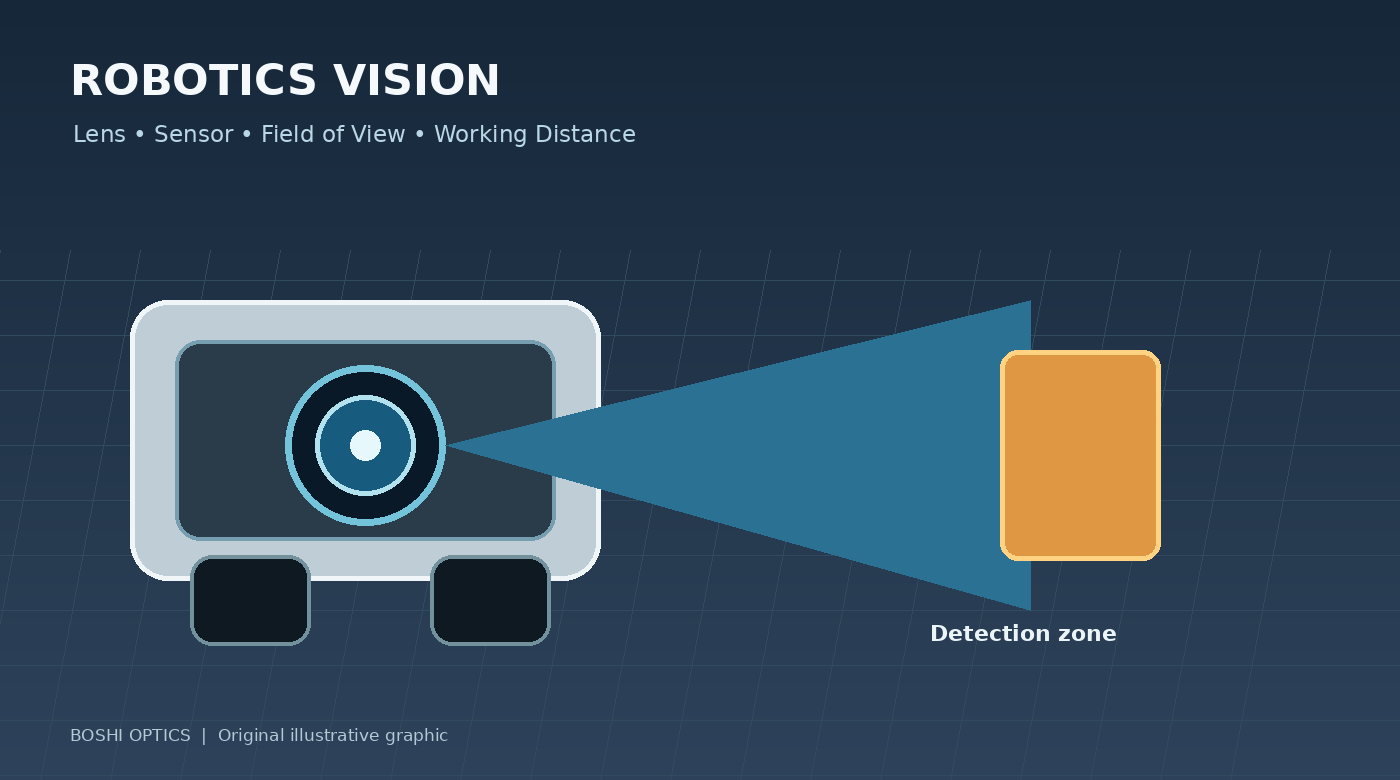
Synfält (FOV) beskriver kamerans vinkeltäckning. För robotteknik bör det översättas till en praktisk fråga: hur stort område måste roboten se på avståndet där detektering eller mätning sker?
Svaret beror på brännvidd och sensordimensioner, samt kamerans position och orientering. En lins som ger tillräcklig täckning när den monteras högt på en robot kanske inte täcker samma användbara område när den monteras nära golvet eller bakom ett skyddsfönster.
Förbered en enkel ritning med kameraposition, målavstånd och önskad scenbredd och höjd. Inkludera de närmaste och längsta avstånden där systemet måste fungera. Detta är särskilt viktigt när roboten närmar sig föremål, vänder sig i trånga utrymmen eller arbetar runt hyllor och maskiner.
Välj inte linsen endast baserat på ett diagonalt FOV-nummer om algoritmen förlitar sig på horisontell täckning eller en specifik region av intresse. Be om horisontell och vertikal FOV under den avsedda sensorkonfigurationen och verifiera resultatet i det monterade systemet.
4. Förstå avvägningen mellan bred täckning och användbara detaljer
En bredare lins kan fånga mer av scenen, men samma sensorpixlar måste representera ett större område. Som ett resultat kan ett litet objekt uppta färre pixlar och bli svårare att klassificera eller mäta.
Vidvinkellinser kan också introducera geometrisk distorsion. Förvrängning är inte automatiskt en defekt: den kan vara acceptabel för allmän medvetenhet eller kan ibland korrigeras genom kalibrering och programvara. Men om roboten behöver noggranna geometriska mätningar förtjänar distorsionsbeteende och kalibreringsstabilitet mer uppmärksamhet.
Den användbara frågan är inte "Är ett vidvinkelobjektiv bättre?" Det är "Hur mycket täckning behövs, och vilket är det minsta objektet eller funktionen som systemet måste känna igen?"
För vissa robotar kan en kamera inte effektivt tillgodose varje uppgift. En bredbildskamera kan stödja navigering medan en andra kamera med smalare vy hanterar noggrann inspektion. Huruvida den arkitekturen är vettig beror på kostnad, utrymme, bearbetningsresurser och krav på tillförlitlighet.
5. Tänk på rörelse, exponering och belysning
Robotar fungerar sällan i en perfekt kontrollerad fotografisk miljö. De rör sig, vibrerar, passerar mellan ljusa och mörka områden och möter växlande belysning. Ett objektiv med stor bländare kan hjälpa till att leverera mer ljus till sensorn, men det eliminerar inte rörelseoskärpa eller garanterar exakt detektering.
Exponeringstid, sensorkänslighet, belysning, bildhastighet och robothastighet måste beaktas tillsammans. Om roboten rör sig snabbt kan en kort exponering behövas för att begränsa oskärpa. Det kan kräva starkare belysning eller en sensor med lämplig prestanda i svagt ljus.
För inomhusrobotar kan flimrande LED-belysning, reflekterande golv och skiftande dagsljus nära fönster påverka bildens konsistens. Utomhusrobotar står inför ytterligare utmaningar från direkt solljus, skuggor, regn och nattdrift. Om nära-infraröd belysning används, kontrollera att linsen och eventuella filterkonfigurationer är lämpliga för den avsedda våglängden.
Testa med representativ belysning och rörelse när det är möjligt. En stationär bänkbild är användbar, men den kan inte återskapa alla tillstånd som uppstår på en rörlig plattform.
6. Kontrollera det mekaniska höljet och miljökraven
Robotkameror har ofta strikta utrymmesbegränsningar. Linsdiameter, total spårlängd, monteringstyp, fokusjustering, sensorposition och skyddshöljet påverkar alla om ett objektiv kan integreras.
En lins som passar tråden kan fortfarande komma i konflikt med ett lock, sitta för långt från sensorn eller vara svår att fokusera efter montering. Om kameran sitter bakom ett skyddsfönster kan det fönstret också påverka bildkvaliteten och bör beaktas vid systemutvärdering.
Miljöförhållanden har också betydelse. En lagerrobot, utomhusinspektionsplattform och livsmedelsbearbetningsrobot delar inte identiska krav. Temperaturintervall, vibrationer, damm, fukt, rengöringsmedel och tätningskrav bör specificeras enligt det faktiska användningsfallet snarare än antas från en bred etikett som "industriell".
Tillhandahåll en mekanisk ritning eller en måttskiss innan du bestämmer dig för en skräddarsydd design. Det är vanligtvis lättare att identifiera konflikter under designstadiet än efter att kamerahuset och linsproverna har byggts.
7. När är en anpassad robotlins värd att överväga?
En standardlins är ofta det vettiga valet när det uppfyller de optiska, mekaniska och kommersiella kraven. Anpassning blir relevant när ett projekt har en begränsning som tillgängliga katalogprodukter inte kan uppfylla – till exempel ett ovanligt synfält i ett litet paket, ett speciellt spektralkrav, ett icke-standardiserat arbetsavstånd eller ett specifikt mål för bildkvalitet.
Innan du påbörjar ett anpassat projekt, samla in sensordatabladet, mål-FOV, arbetsavståndsintervall, tillgängliga dimensioner, ljusförhållanden, miljögränser och beräknad produktionsvolym. Dela exempelbilder eller en skiss av kamerans synfält om tillgängligt.
Dessa indata hjälper ett optiskt team att bedöma genomförbarheten och identifiera avvägningar. De gör det också lättare att avgöra om en anpassning av ett befintligt objektiv kan uppfylla kravet till lägre kostnad och med kortare utvecklingstid.
Anpassning ska lösa ett definierat problem, inte bara göra produkten annorlunda.
Slutsats: design för uppgiften som roboten ska utföra
Att välja en kameralins för robotik är ett beslut på systemnivå. Sensorn, synfältet, målavståndet, distorsion, belysning, rörelse, mekaniskt utrymme och driftsmiljö bidrar alla till resultatet.
För en ny robotplattform är det värt att definiera synuppgiften innan linsspecifikationen slutförs. För ett befintligt system med inkonsekvent detektering eller otillräcklig detalj, granska hela bildbanan innan du antar att objektivet ensam är ansvarig.
Boshi Optics, en del av Shanghai Silk Optical Technology Co., Ltd., tillhandahåller design och tillverkning av optiska linser för bildbehandlingstillämpningar, med standard- och anpassade alternativ för flera produktkategorier. Om du utvecklar en AGV, inspektionsrobot eller annan synaktiverad enhet, dela din sensormodell, måltäckning, arbetsavstånd, mekaniska begränsningar och förväntad volym för att starta en praktisk linsdiskussion.
Utforska vårM12 lins räckvidd ochskräddarsydda optiska produkter , eller kontakta oss viaBoshi Optics hemsida för att diskutera din ansökan.